Firmware: Dedicated Thread For “Operator Button” Event#
Plan#
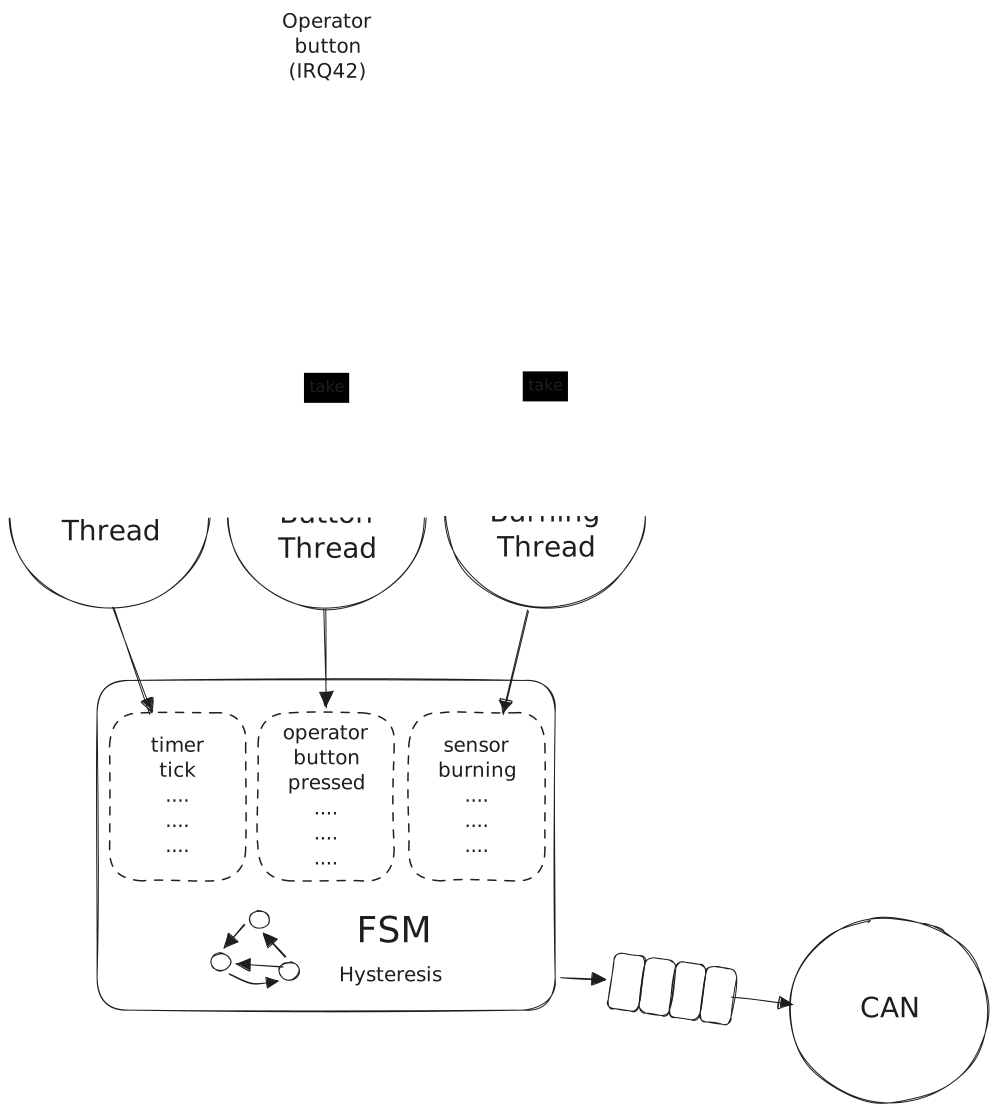
Move “operator button” IRQ handling to
main()- much like we moved “sensor burningFSMrelieved from “operator button” IRQ artifacts completelyPublic method
FSM::operator_button_pressed()Dedicated semaphore and thread in
main()FSM completely passive: no IRQ, no timer, no nothing
Anybody can call
timer_tick(),sensor_burning(),operator_button_pressed()⟶ YAY UNIT TESTING!!!
FSM: As Small As Possible#
#pragma once

#include "sensor.h"
#include "switch.h"

#include <why-spinlock.h>
#include <why-messagequeue.h>


class FSM
{
public:
    enum class State {
        INIT,
        RUNNING,
        OVERTEMP,
        SENSORBURNING,
    };

public:
    FSM(Switch& hard_alarm,
        long soft_critical_temp, Switch& soft_alarm,
        Why::MessageQueue<State>& state_change_queue,
        Sensor& sensor, Switch& cooling,
        long low_temp, long high_temp);

    void start();

    void timer_tick();
    void sensor_burning();
    void operator_button_pressed();                    // <-- external event

private:
    void _state_change(State state);

private:
    Why::Spinlock _lock;

    Switch& _hard_alarm;
    long _soft_critical_temp;
    Switch& _soft_alarm;
    Sensor& _sensor;
    Switch& _cooling;
    long _low_temp;
    long _high_temp;

    Why::MessageQueue<State>& _state_change_queue;

    State _state;
};
#include "fsm.h"

#include <why-irq.h>

#include <cassert>
#include <cstring>


FSM::FSM(
    Switch& hard_alarm,
    long soft_critical_temp, Switch& soft_alarm,
    Why::MessageQueue<State>& state_change_queue,
    Sensor& sensor, Switch& cooling,
    long low_temp, long high_temp)
: _hard_alarm(hard_alarm),
  _soft_critical_temp(soft_critical_temp),
  _soft_alarm(soft_alarm),
  _sensor(sensor),
  _cooling(cooling),
  _low_temp(low_temp),
  _high_temp(high_temp),
  _state_change_queue(state_change_queue),
  _state(State::INIT)
{}

void FSM::start()
{
    _lock.lock();
    switch (_state) {
        case State::INIT:
            _sensor.turn_on();
            _state_change(State::RUNNING);
            break;
        case State::RUNNING:
            assert(!"RUNNING");
            break;
        case State::OVERTEMP:
            assert(!"OVERTEMP");
            break;
        case State::SENSORBURNING:
            assert(!"SENSORBURNING");
            break;
    }
    _lock.unlock();
}

void FSM::timer_tick()
{
    _lock.lock();
    switch (_state) {
        case State::INIT:
            assert(!"INIT");
            break;
        case State::RUNNING: {
            double temp = _sensor.get_temperature();

            if (temp > _soft_critical_temp) {
                _cooling.set_state(true);
                _soft_alarm.set_state(true);
                _state_change(State::OVERTEMP);
            }
            else if (temp > _high_temp)
                _cooling.set_state(true);
            else if (temp < _low_temp)
                _cooling.set_state(false);
            break;
        }
        case State::OVERTEMP: {
            double temp = _sensor.get_temperature();

            if (temp > _high_temp)
                _cooling.set_state(true);
            else if (temp < _low_temp)
                _cooling.set_state(false);
            break;
        }
        case State::SENSORBURNING:
            break;
    }
    _lock.unlock();
}

void FSM::sensor_burning()
{
    _lock.lock();
    switch (_state) {
        case State::INIT:
            assert(!"INIT");
            break;
        case State::RUNNING:
            _sensor.turn_off();
            _cooling.set_state(false);
            _hard_alarm.set_state(true);
            _state_change(State::SENSORBURNING);
            break;
        case State::OVERTEMP:
            _sensor.turn_off();
            _cooling.set_state(false);
            _soft_alarm.set_state(false);
            _hard_alarm.set_state(true);
            _state_change(State::SENSORBURNING);
            break;
        case State::SENSORBURNING:
            break;
    }
    _lock.unlock();
}

void FSM::operator_button_pressed()
{
    _lock.lock();
    switch (_state) {
        case State::INIT:
            assert(!"INIT");
            break;
        case State::RUNNING:
            break;
        case State::OVERTEMP:
            _soft_alarm.set_state(false);
            _state_change(State::RUNNING);
            break;
        case State::SENSORBURNING:
            break;
    }
    _lock.unlock();
}

void FSM::_state_change(State state)
{
    auto written =
        _state_change_queue.put_noblock(state);
    if (!written)
        std::println("state changes too fast?!");
    _state = state;
}